生成AIが「頭脳」から「身体」へ広がるフィジカルAIの時代、注目される部品の一つが精密減速機です。
モーターをそのまま高速回転させても、ロボットの腕や脚を人間のように力強く、正確に動かすことはできません。
減速機はモーターの回転速度を落とす代わりにトルクを増幅し、ロボットの関節を「ゆっくり、強く、正確に」動かす役割を担います。
産業用ロボットの世界では、この部品で圧倒的な存在感を持ってきたのがナブテスコです。
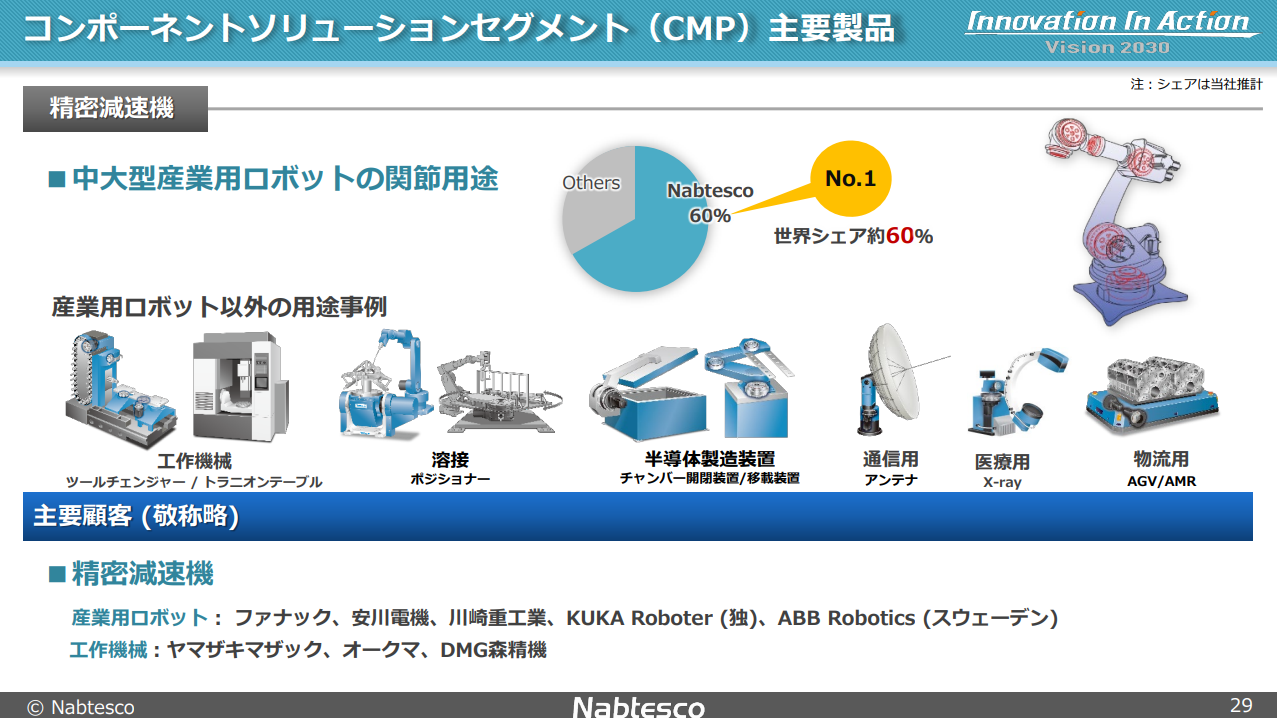
同社の精密減速機RV™は、中大型産業用ロボットの関節用途で世界シェア約60%。ファナック、安川電機、川崎重工業、KUKA、ABB Roboticsなど、世界の主要ロボットメーカーを顧客に持ちます。
ところが、ヒューマノイドロボットが普及するなら、これまでの産業用ロボットとは少し違う競争が始まります。
人型ロボットには肩、肘、手首、腰、股関節、膝、足首など多数の関節があり、それぞれ必要なトルクや重量、耐衝撃性が異なります。
ナブテスコにとって重要なのは、従来得意だった「大きな関節」の需要が増えることだけではありません。
これまで他社製品が入っていた小型の関節まで、自社の製品ラインアップで取りに行けるようになったことです。
まず精密減速機の勢力図を整理 RV・波動歯車・サイクロは何が違うのか
精密減速機市場を調べると、
「RV減速機」
「波動歯車」
「ハーモニックドライブ」
「サイクロ減速機」
といった言葉が出てきます。
ここは最初に整理しておいた方がよいでしょう。
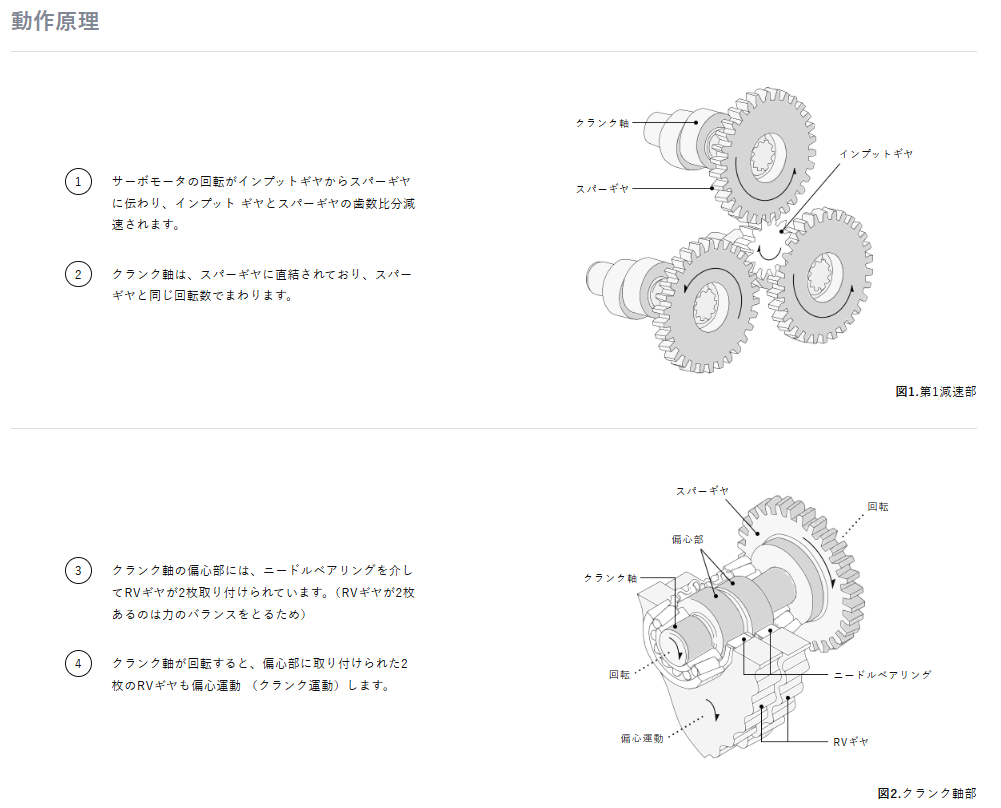
従来のナブテスコの主力製品である精密減速機RV™は、会社資料上「2段減速機構型プラノセントリック方式」とされています。
第1段では平歯車を使って減速し、第2段では偏心したクランク軸によってRVギヤを動かし、ケース内のピンとの噛み合いによってさらに減速します。
多数の歯が同時に噛み合うため、荷重を分散しやすく、高剛性・高トルク・耐衝撃性を確保しやすい構造です。
これが、重量物を高速で振り回す中大型産業用ロボットの基幹軸と非常に相性がよかったわけです。
一方、ハーモニック・ドライブ・システムズの主力である「ハーモニックドライブ®」は、一般名称では波動歯車装置です。
薄い金属部品を弾性変形させながら歯を噛み合わせることで、少ない部品点数で大きな減速比を得られ、小型・軽量化しやすいという特徴があります。
日本機械学会の2006年資料では、当時の波動歯車装置世界市場の約80%をハーモニック・ドライブ・システムズが生産していたと記載されています。
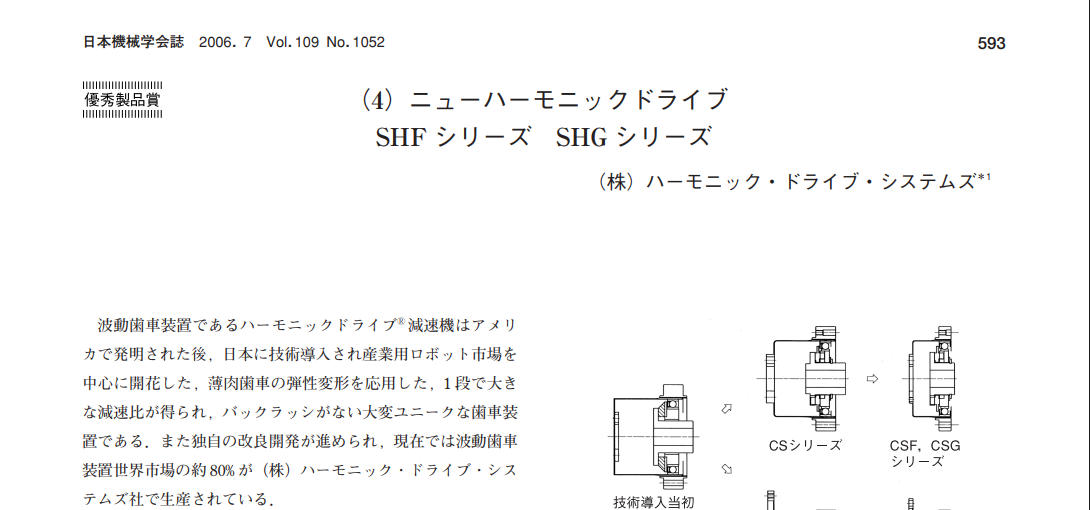
ただし、この80%は約20年前の数字です。
現在のヒューマノイド市場を論じる際に「現在も世界シェア80%」とそのまま使用するのは避けた方がよいでしょう。
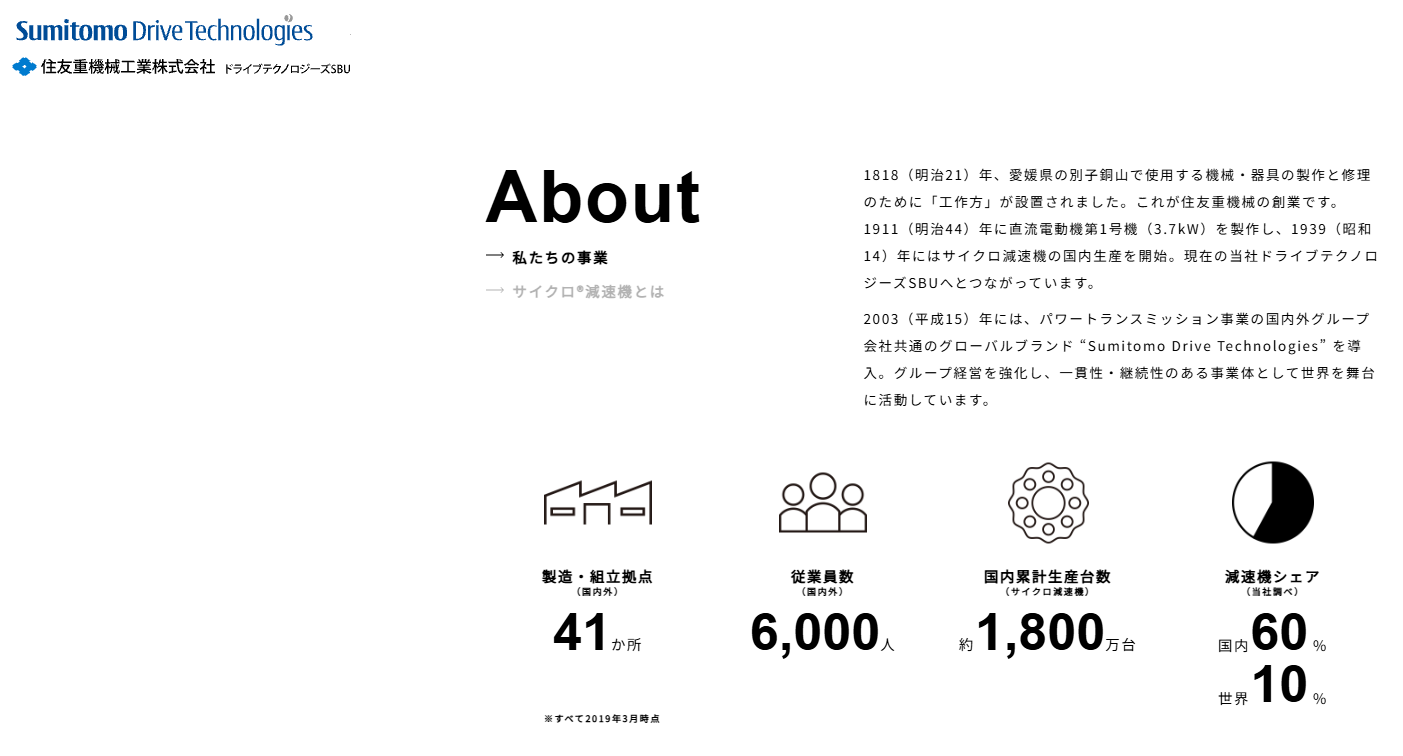
また、住友重機械工業の「サイクロ®減速機」も、円弧系・トロコイド系の歯形を使い、多数の歯で荷重を受ける減速機です。ただし、「サイクロ方式を住友重機械が独占している」と整理するのも正確ではありません。
そもそもナブテスコのRVもサイクロイド系の原理を活用したプラノセントリック方式です。
また、住友重機械自身が公表している減速機全体のシェアは2019年時点で国内60%・世界10%であり、これはロボット向け精密減速機だけを分母にした数字ではありません。
したがって、この3社を
「ナブテスコ=RV」
「ハーモニック=波動歯車」
「住友重機械=サイクロ」
と大まかに理解することはできますが、それぞれのシェアの分母は同じではありません。
特に2026年以降、この境界はさらに曖昧になります。
ナブテスコ自身が、小型ロボット向けに「波動歯車方式」のRVmini®を投入したからです。
なぜナブテスコのRVは中大型ロボットで世界シェア60%を取れたのか
ナブテスコが強いのは、単純に高い減速比を作れるからではありません。
産業用ロボットの基幹軸には、
-
重いアームやワークを支える剛性
-
急加速・急停止に耐える強度
-
衝突時の過大な荷重への耐久性
-
停止位置を繰り返し再現する精度
-
長時間稼働しても壊れにくい寿命
が同時に求められます。
RV™は多数の歯が同時に噛み合って荷重を分散するため、小型でありながら高い剛性と耐過負荷性能を得やすい構造です。
バックラッシュや回転振動も小さく、ロボットを狙った位置へ正確に停止させることができます。
現在、ナブテスコは中大型産業用ロボットの関節用途精密減速機で世界シェア約60%を持っています。
このシェアを支えているのは機構だけではありません。
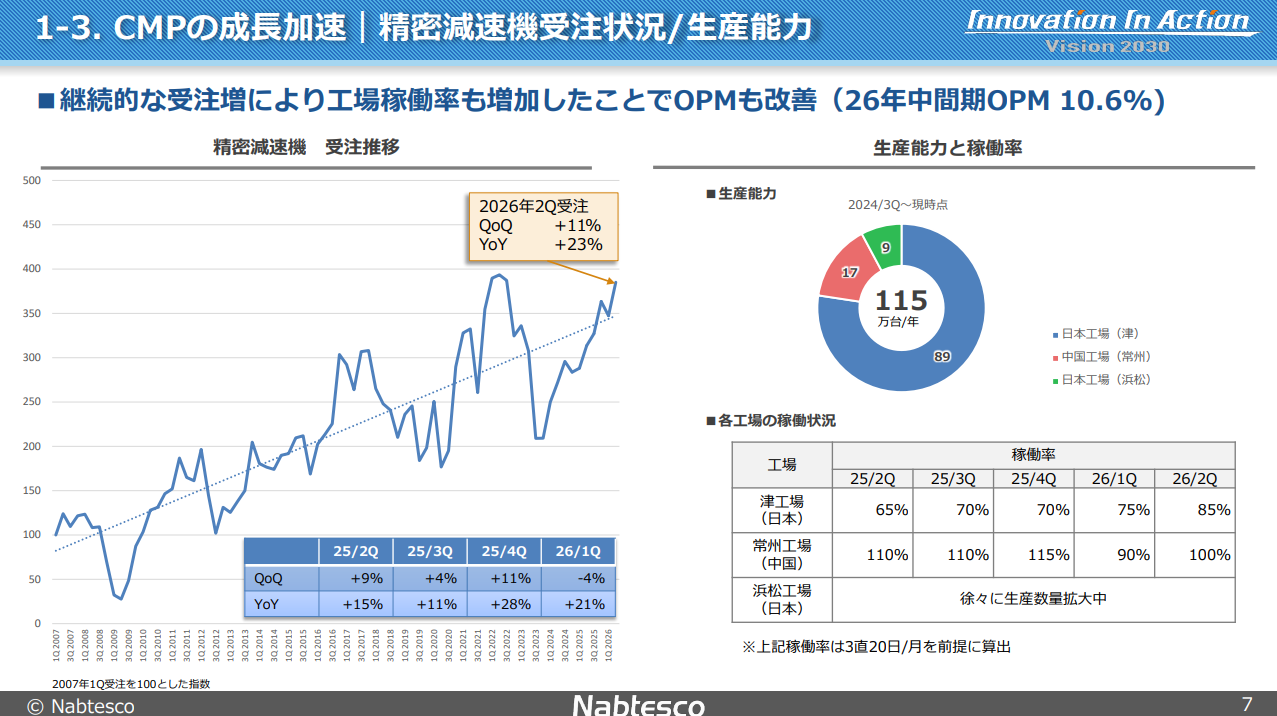
2026年2Q時点で、ナブテスコの精密減速機生産能力は年間115万台。
津工場の稼働率は85%、中国・常州工場は100%まで上昇し、新しい浜松工場でも生産数量を徐々に拡大しています。
2026年2Qの精密減速機受注は前年同期比23%増でした。
精密減速機は図面通りに歯車を作れば終わり、という部品ではありません。
多数の精密部品を組み合わせた際の誤差、摩耗、寿命、振動を量産品で揃える必要があります。
しかも一度ロボットメーカーの機種へ採用されれば、その減速機を前提として関節部分の設計や制御が作り込まれます。
ナブテスコの"モート"(=事業上の堀)は、RVという機械方式そのものに加えて、
-
世界の主要ロボットメーカーで積み上げた採用実績
-
年間100万台規模を安定して作る量産技術
-
長期の実機データに基づく耐久性・品質管理
-
顧客のロボット設計に組み込まれた既存ポジション
にあると考えられます。
ヒューマノイドでゲームが変わる ナブテスコには「小型関節」という空白があった
ところが、ヒューマノイドでは従来の産業用ロボットと同じ製品だけでは十分ではありません。
工場のスポット溶接ロボットであれば、重いアームを高速で振り回す肩や肘などの基幹軸が重要です。
一方、人型ロボットは全身が関節の集合体です。
肩や股関節のように比較的大きなトルクが必要な場所もあれば、手首など小型・軽量でなければならない軸もあります。
特に末端部が重くなると、それを支える一つ上の関節も大型化し、さらにその上の関節も大きくする必要があります。
つまりヒューマノイドでは、減速機の数だけでなく「重量」そのものがロボット全体の設計を左右します。
ここに、従来のナブテスコには弱点がありました。
同社自身、既存のRV™は主に中~高トルク領域で評価されており、小トルク領域には製品ラインアップの空白があったと説明しています。
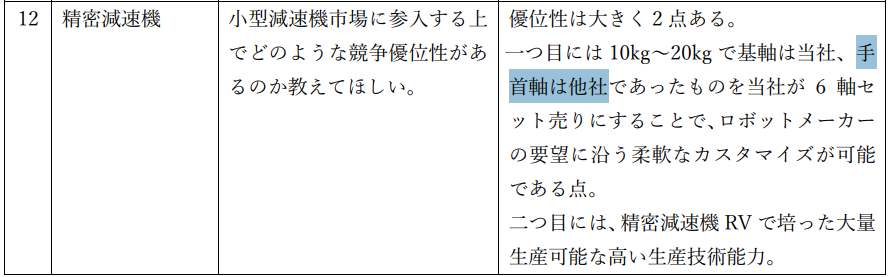
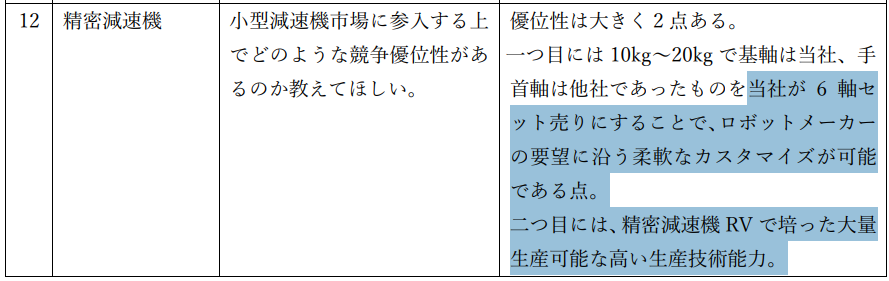
可搬重量10~20kg程度のロボットでも、基幹軸にはナブテスコ製品が使われる一方、手首軸には他社製減速機が使われるケースがありました。
ヒューマノイドが普及するなら、この「小型軸を持っていない」という弱点はより大きくなります。
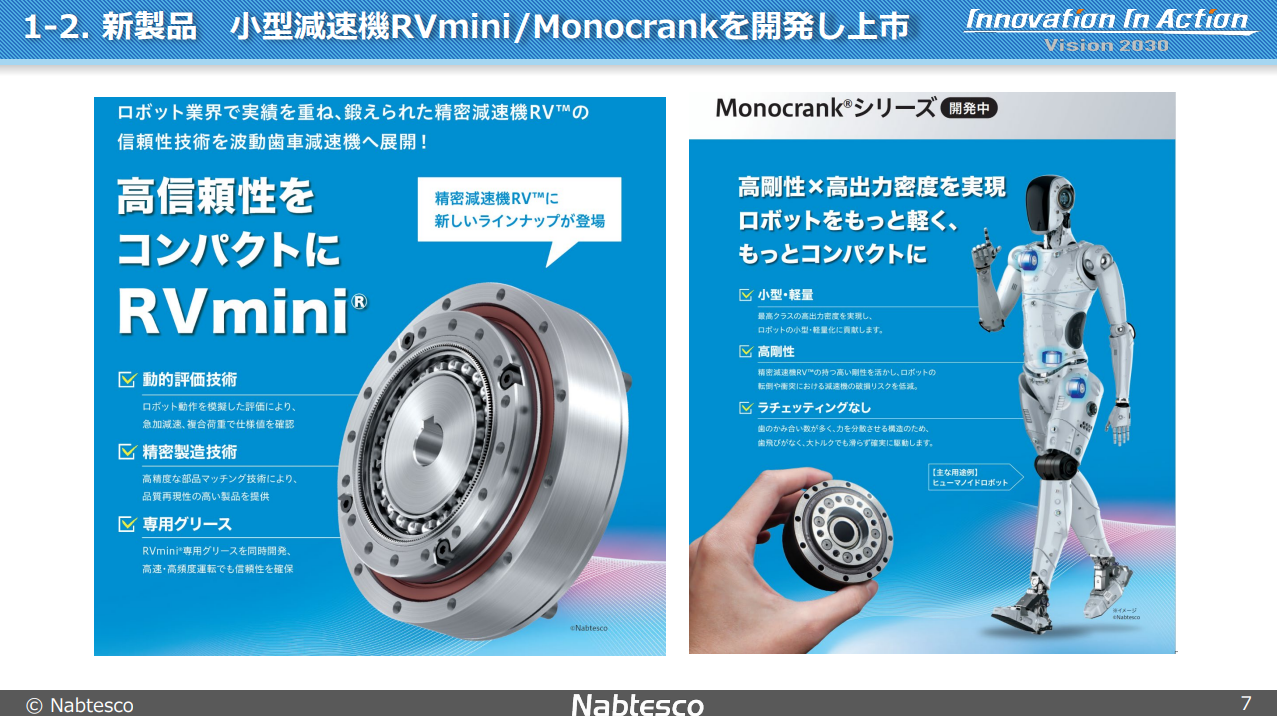
そこでナブテスコが開発したのが、RVmini®とMonocrank®です。
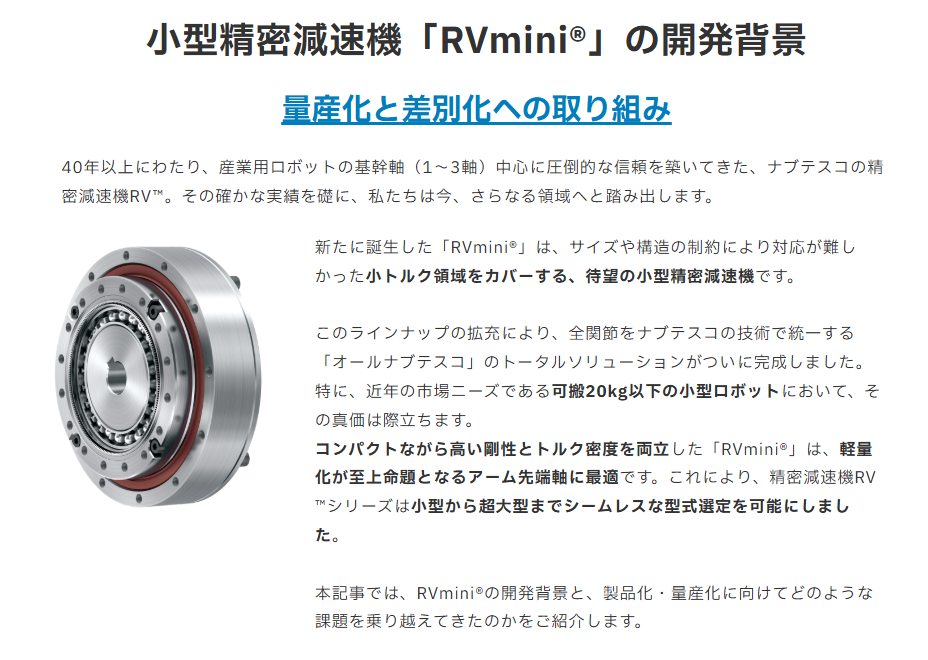
2026年以降の製品戦略では、従来RVがカバーしてきた可搬重量20kg以上の領域だけでなく、20kg以下の小型ロボットの手首軸まで含めて6軸を一括提案し、協働ロボットやヒューマノイドへ参入する方針を明示しています。
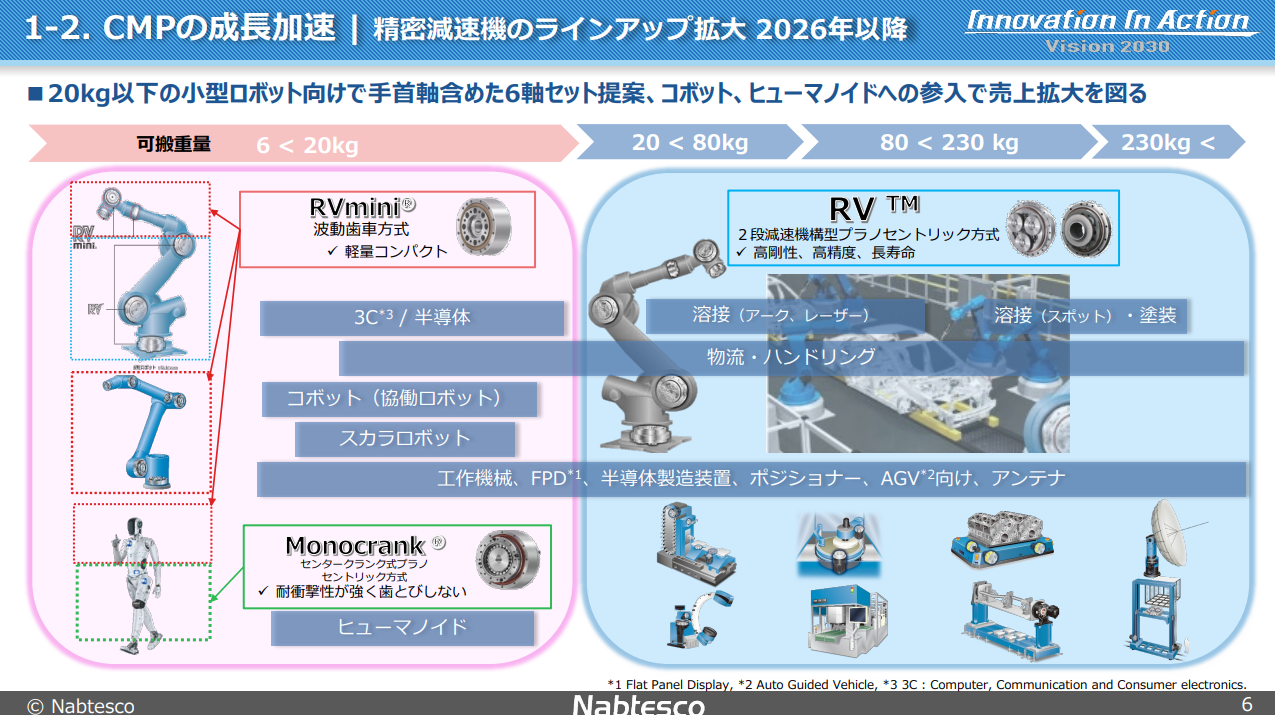
RVminiはあえて「波動歯車」 ナブテスコはハーモニックの土俵へ入る
ここが今回のナブテスコで最も興味深い変化です。
RVminiという名前から、従来のRVをそのまま小さくした製品を想像するかもしれません。
実際には違います。
ナブテスコは小トルク領域へ参入するため、従来のプラノセントリック方式の延長ではなく、「波動歯車方式」を採用しました。
理由は、小型ロボットの手首などでは、
-
軽量
-
コンパクト
-
高減速比
-
高速回転
-
ケーブルを内部へ通せる中空構造
といった要求を狭い空間で同時に満たす必要があるためです。
会社自身も、従来RVを単純に縮小するだけでは小トルク領域の要求には対応できなかったと説明しています。
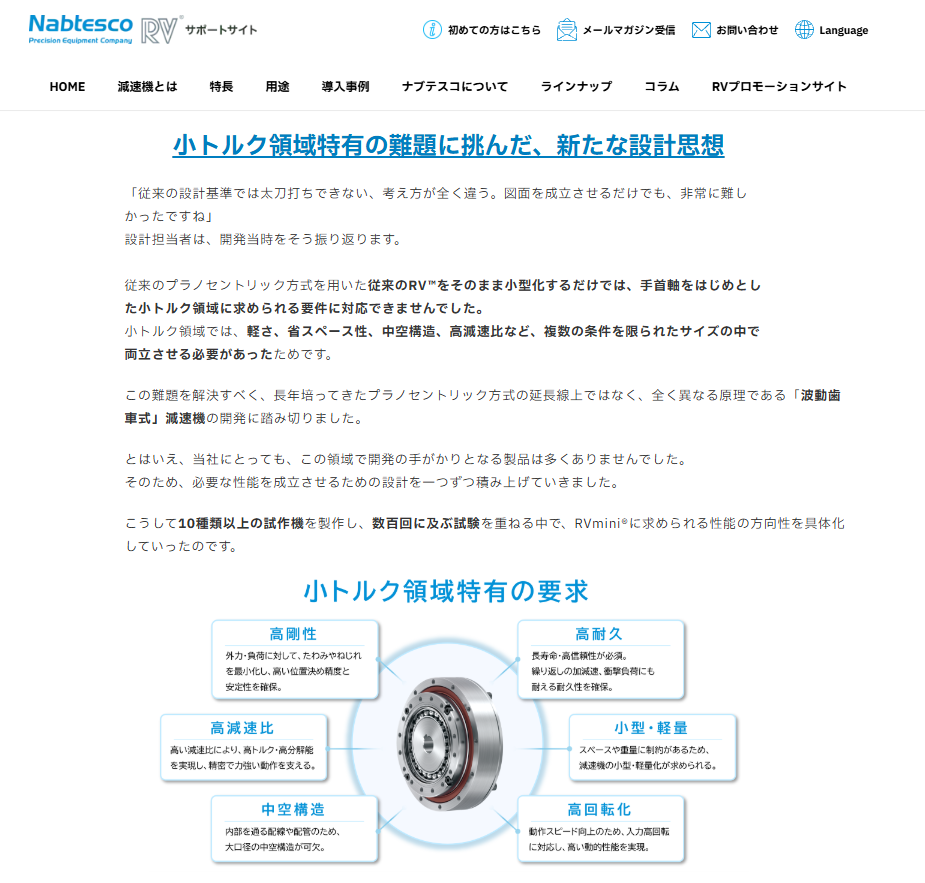
ナブテスコ株式会社 精機カンパニー「小型精密減速機『RVmini®』が拓く、ロボット開発の新たなスタンダード。1軸から6軸まで、ナブテスコで完結するトータルソリューション。」
つまりナブテスコは、ヒューマノイド時代に合わせて、自社が世界シェア60%を持つ方式だけに固執しませんでした。
小型・軽量が重要なら波動歯車を自社で開発する。
さらに別系統として、Monocrank®も開発しています。
Monocrankはプラノセントリック系の構造を小型領域へ展開したもので、高剛性と耐衝撃性を重視しています。
ナブテスコは「歯とびしない」ことを特徴として掲げています。
ヒューマノイドでは歩行中の着地や転倒、ジャンプなどによって、一時的に大きな衝撃荷重が入る可能性があります。
そのため、すべての関節を同じ方式の減速機で統一するより、
-
軽量性を優先したい軸
-
衝撃耐性を優先したい軸
-
大トルクが必要な軸
によって方式を使い分ける方が合理的です。
ナブテスコが狙っているのは、単一の「RV減速機」を売ることから、ロボット1台の複数関節へ最適な減速機をまとめて提案することへの変化と考えられます。
ポイント
-
中高トルク領域を担う従来の精密減速機RV
-
小型・軽量軸を狙う波動歯車方式RVmini
-
高剛性・耐衝撃性を狙うMonocrank
-
単品シェアから「複数軸セット提案」への競争軸の変化
-
ヒューマノイドで広がる1台当たりの潜在採用箇所
ただし、ここで「ナブテスコがハーモニック・ドライブ・システムズをすぐ置き換える」と考えるのは早計です。
ハーモニック・ドライブ・システムズは波動歯車を長年量産し、小型ロボットや協働ロボットなどで豊富な採用実績を持っています。
ナブテスコにとってRVminiは、新しい市場へ入るための挑戦者側の製品です。
一方で、ナブテスコには既存のロボットメーカーとの取引関係と、大量生産のノウハウがあります。
会社自身も小型市場での競争優位として、
「従来は基幹軸だけだった顧客に手首まで含めた6軸セットで提案できること」
と
「精密減速機RVで培った大量生産可能な生産技術」
の2点を挙げています。
ヒューマノイドはまだ利益の主役ではない P/Lへ効くタイミングをどう見るか
最後に、期待と現在の業績を分けて考えます。
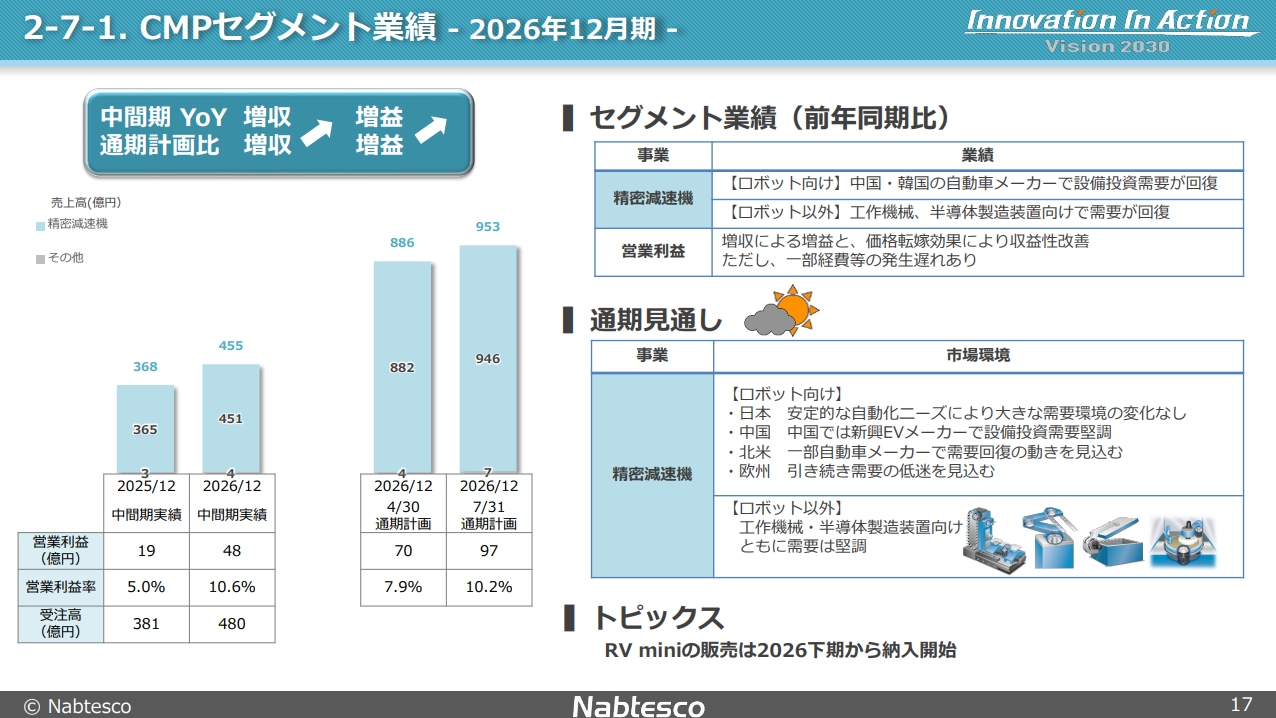
2026年12月期中間期のコンポーネントソリューション事業では、売上高455億円、営業利益48億円、営業利益率10.6%まで改善しました。
前年同期は売上高368億円、営業利益19億円、営業利益率5.0%だったため、既存の精密減速機事業自体がかなり回復しています。
2026年通期計画も上方修正され、同セグメントは売上高953億円、営業利益97億円、営業利益率10.2%を見込んでいます。
ただし、この利益回復を「ヒューマノイド特需」と読むのは間違いです。
現在の増収を支えているのは、中国・韓国の自動車メーカーによる設備投資回復や、工作機械・半導体製造装置向け需要などです。
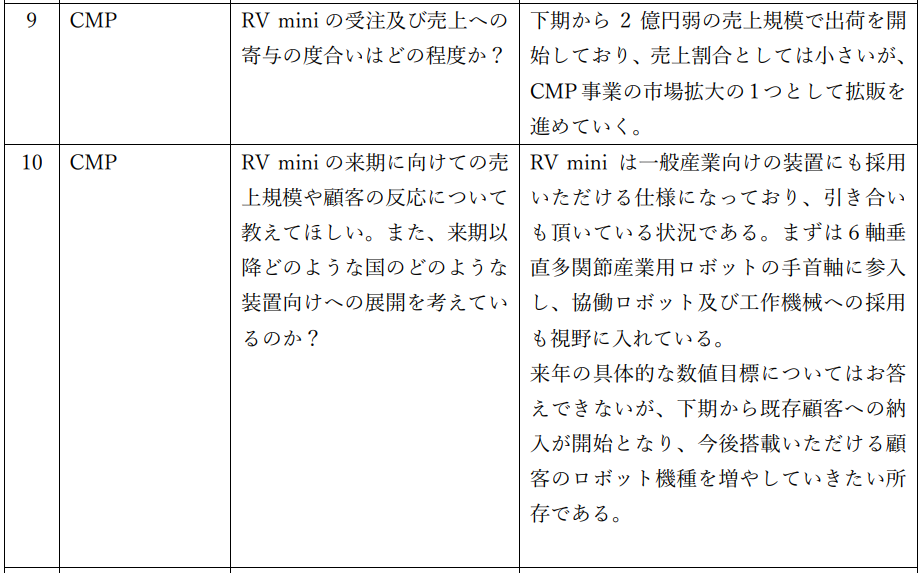
RVminiの2026年下期の売上規模は、会社説明ではまだ2億円弱です。
まず既存顧客向けに納入を開始し、6軸垂直多関節ロボットの手首軸へ入り、その後に協働ロボットや工作機械へ採用を広げる段階です。
Monocrankについては、2026年8月時点でも本格的な売上計上はまだ先とされています。
2026年2月時点では、会社はフィジカルAI関連について顧客側で試験を進めており、本格的な売上貢献は2027年を見込むと説明していました。
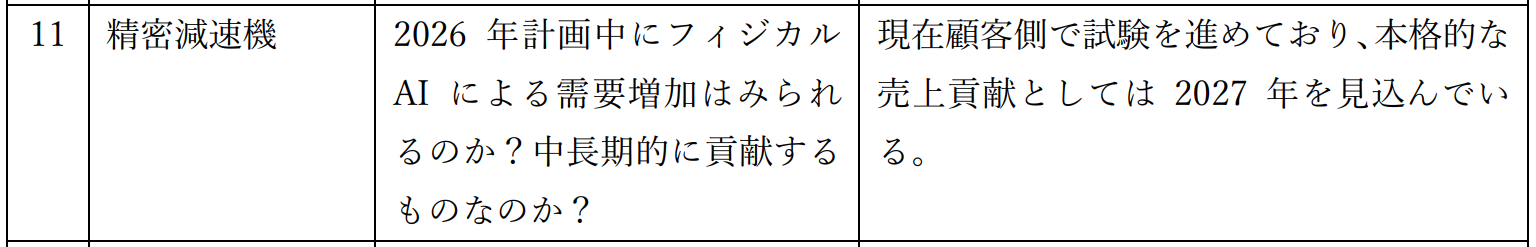
したがって、現時点で見るべきなのは「ヒューマノイド市場が何兆円になるか」という大きな市場予測より、ナブテスコ自身の採用進捗です。
-
RVminiを採用するロボット機種数の増加
-
手首軸から6軸セット採用へ広がるか
-
協働ロボットやヒューマノイドでの具体的な量産採用
-
Monocrankの量産開始
-
RVminiの売上規模が2億円弱の初期段階からどの程度拡大するか
-
浜松工場を含む生産能力と稼働率の上昇
-
CMPの営業利益率が10%台で定着するか
ナブテスコのヒューマノイド投資を見るうえで、本当に面白いのは「世界シェア60%のRVがそのまま大量に売れるか」だけではありません。
これまで中大型ロボットの基幹軸を押さえていた会社が、自ら波動歯車まで開発し、小型軸へ製品領域を広げ始めたことです。
もしRVminiやMonocrankによって、従来は他社が供給していた手首や小型関節まで取れるようになれば、「ロボットの台数が増える」だけでなく、「1台のロボットからナブテスコが取れる関節数が増える」という変化が起こります。
ヒューマノイド市場の立ち上がりで確認すべきなのは、ロボットの販売台数だけではありません。
中大型産業用ロボットで築いた世界シェア60%の顧客基盤を使って、ナブテスコが「基幹軸の減速機メーカー」から「ロボット全身の関節を提案できるメーカー」へ変われるか。
ここが、フィジカルAI時代のナブテスコを見るうえで最も重要なポイントになりそうです。