ヒューマノイドロボットの関節には、「正確に止まる」「大きな力を出す」だけではない性能が求められます。
歩けば足が地面にぶつかります。
人と接触すれば腕には外力が入ります。
転倒すれば、想定以上の衝撃が関節へ加わる可能性もあります。
しかもPhysical AIでは、シミュレーション上で学習した動きを現実世界へ持ち込んでも、床の硬さ、摩擦、荷物の重さなどが完全には一致しません。
ロボットの関節には「硬く正確に動く」だけでなく、「外から力を加えられたときに自然に動ける」性質も必要になってきます。
この方向からヒューマノイド市場へ入ろうとしているのが住友重機械工業です。
同社が開発している超小型サイクロ®減速機「SCYシリーズ」は、サイクロ減速機がもともと持つ耐衝撃性に、高いバックドライバビリティを組み合わせています。
ナブテスコ、ハーモニック・ドライブ・システムズに続く3社目として住友重機械を見ると、同じ「精密減速機」でも狙っている価値の違いが見えてきます。
ヒューマノイドロボット向け減速機についてはこちらの記事もご参考ください。
精密減速機のシェアを整理 「住友重機械がサイクロ式を独占」は正確ではない
まず、ロボット向け精密減速機の勢力図を整理します。
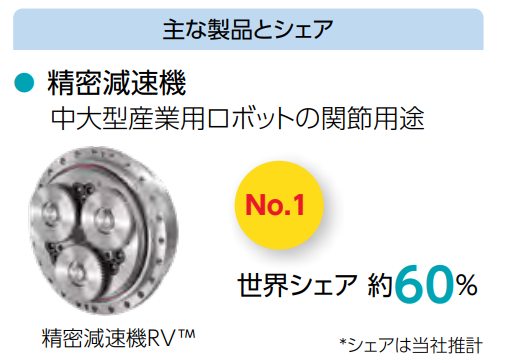
ナブテスコは、中大型産業用ロボットの関節用途で精密減速機の世界シェア約60%を持っています。
主力のRV™は、プラノセントリック方式の高剛性・高トルク減速機です。
一方、ハーモニック・ドライブ・システムズの主力は、薄肉の金属歯車を弾性変形させる「波動歯車装置」です。
会社は現在、小型・協働ロボット領域で「極めて高いシェア」を持つと説明しています。
ただし、現在の波動歯車世界市場について、ナブテスコの60%と同じ定義で比較できるグローバルシェアは公表していません。
中国市場では、2024年の波動歯車装置出荷台数シェアが12.1%と開示されています。
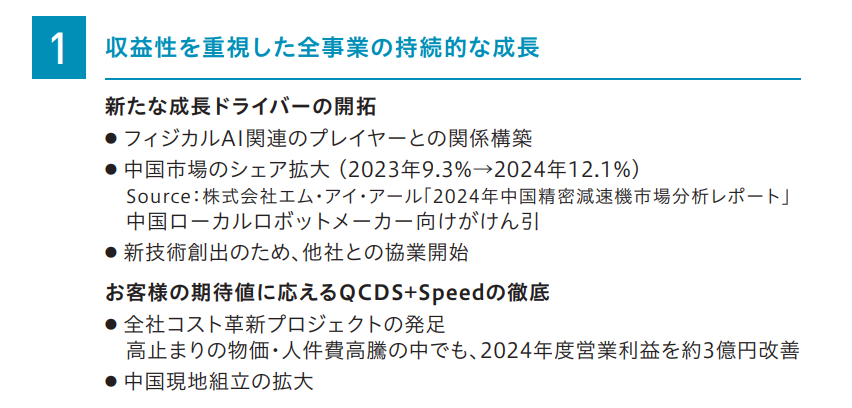
そして住友重機械工業です。
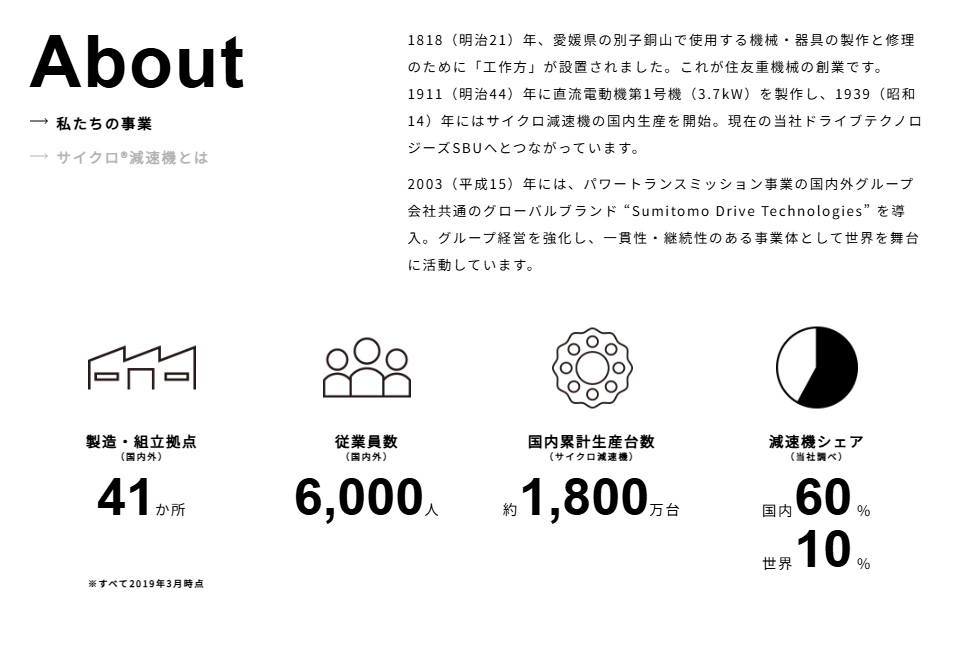
同社は「サイクロ®減速機」を主力とし、2019年時点で減速機全体の国内シェア60%、世界シェア10%と説明しています。
ただし、ここは注意が必要です。
この60%・10%は、ロボット用精密減速機だけを対象とした数字ではありません。
住友重機械は、工場設備、コンベア、物流、工作機械など非常に幅広い用途の変減速機を販売しています。
したがって、
「ナブテスコ 世界60%」
「ハーモニック ○%」
「住友重機械 国内60%」
と数字だけを横に並べても、分母が違います。
また、「サイクロ式=住友重機械だけ」と考えるのも正確ではありません。
サイクロ®は住友重機械の登録商標ですが、サイクロイド系・トロコイド系の機構自体は他社の精密減速機にも使われています。
現在の3社を大まかに整理するなら、
-
ナブテスコ 中大型産業用ロボット、高トルク・高剛性領域に強み
-
ハーモニック・ドライブ・システムズ 波動歯車による小型・軽量・高精度領域に強み
-
住友重機械工業 サイクロ技術を基盤とする耐衝撃性と幅広い減速機技術
という違いです。
そしてヒューマノイドの登場によって、この境界線が崩れ始めています。
サイクロ減速機はなぜ壊れにくい? 80年以上続く住友重機械の歯車技術
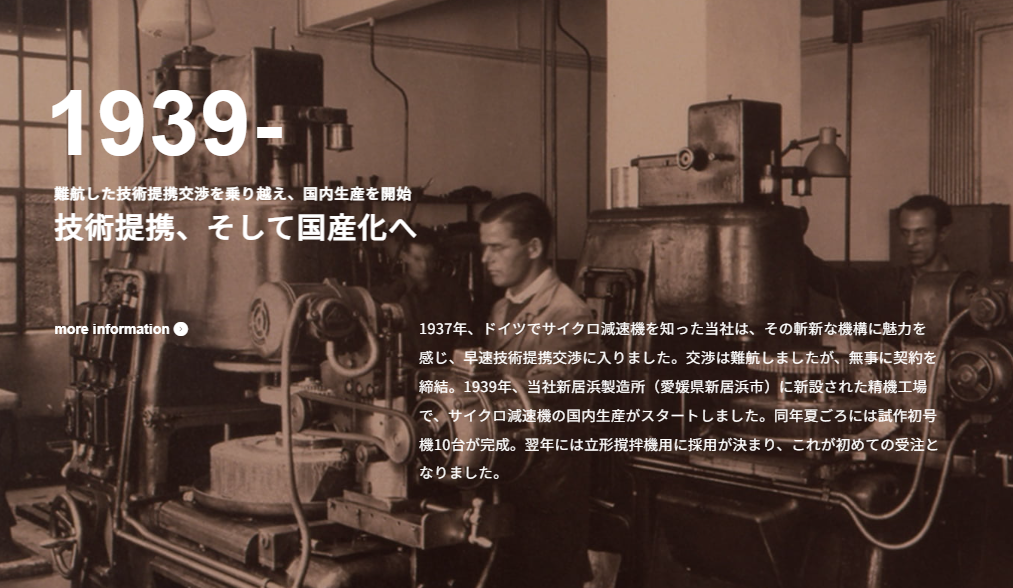
住友重機械工業がサイクロ減速機の国内生産を始めたのは1939年です。
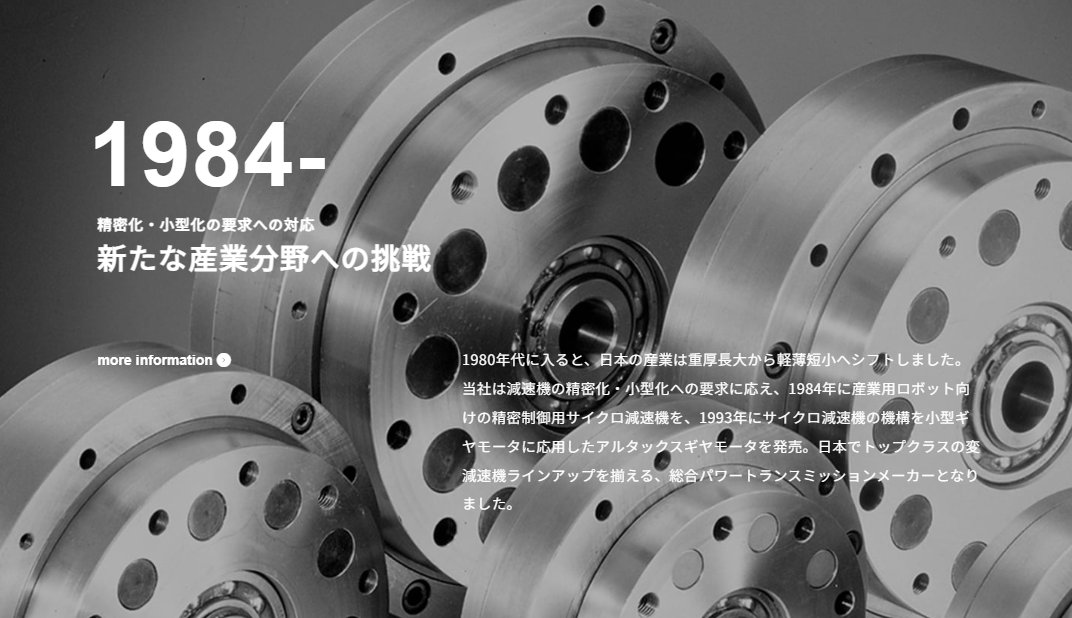
さらに1984年には、産業用ロボット向けの精密制御用サイクロ減速機へ進出しました。
つまりヒューマノイド向けSCYは、突然始めたロボット事業ではありません。
80年以上蓄積してきた減速機技術を、次世代ロボット用に小型化・再設計したものです。
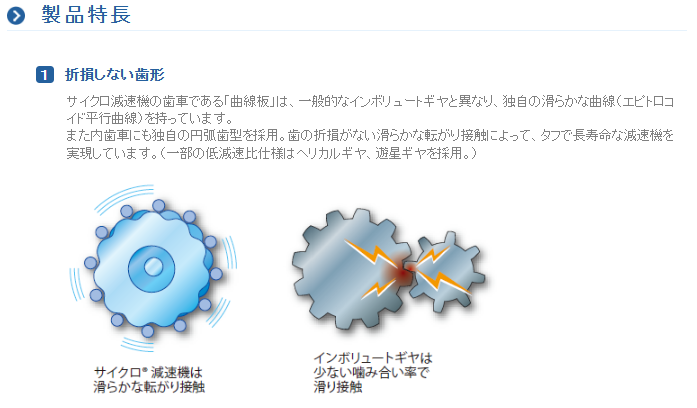
一般的な歯車は、歯と歯を噛み合わせて力を伝えます。
一方、サイクロ減速機では「曲線板」と呼ばれる歯車に、滑らかなエピトロコイド平行曲線を使います。
内歯側にも円弧状の歯形を使い、滑らかな転がり接触によって力を伝えます。
会社はこれを「折損しない歯形」と表現しています。
一般的なインボリュート歯車のように、細い歯先へ負荷を集中させるのではなく、滑らかな曲面で力を受けることで耐衝撃性を高めています。
またサイクロ減速機は、1段で6~119という幅広い減速比を作ることができ、高効率・コンパクトという特徴も持っています。
この「壊れにくさ」は、工場に固定されて動く産業用ロボットでも重要です。
しかし、ヒューマノイドではさらに意味が大きくなります。
ロボット自身が歩き、人や物と接触し、時には転倒するからです。
減速機にとって、ヒューマノイドは「精密に回転させればよい機械」ではありません。
外の世界から繰り返し衝撃を受ける関節になります。
超小型サイクロSCY 「強いのに外力で動く」がヒューマノイドに効く
そこで住友重機械が開発しているのが、超小型サイクロ®減速機「SCYシリーズ」です。
SCYで最も重要なキーワードは「バックドライバビリティ」です。
通常、減速機はモーター側から力を入力し、関節側を動かします。
バックドライブとは逆です。
関節側から外力を受けたときに、その力によって減速機やモーター側も動ける性質を指します。
人の腕をイメージすると分かりやすいでしょう。
誰かと握手したとき、腕が完全に固定されていれば、相手から受けた力がそのまま衝撃になります。
少し押された方向へ動けば、力を受け流せます。
ヒューマノイドでも同じです。
SCYは、サイクロ機構の耐衝撃性を残しながら、高いバックドライバビリティを持たせることで、
「壊れにくい強さ」
と
「外力に逆らいすぎないしなやかさ」
を両立させようとしています。
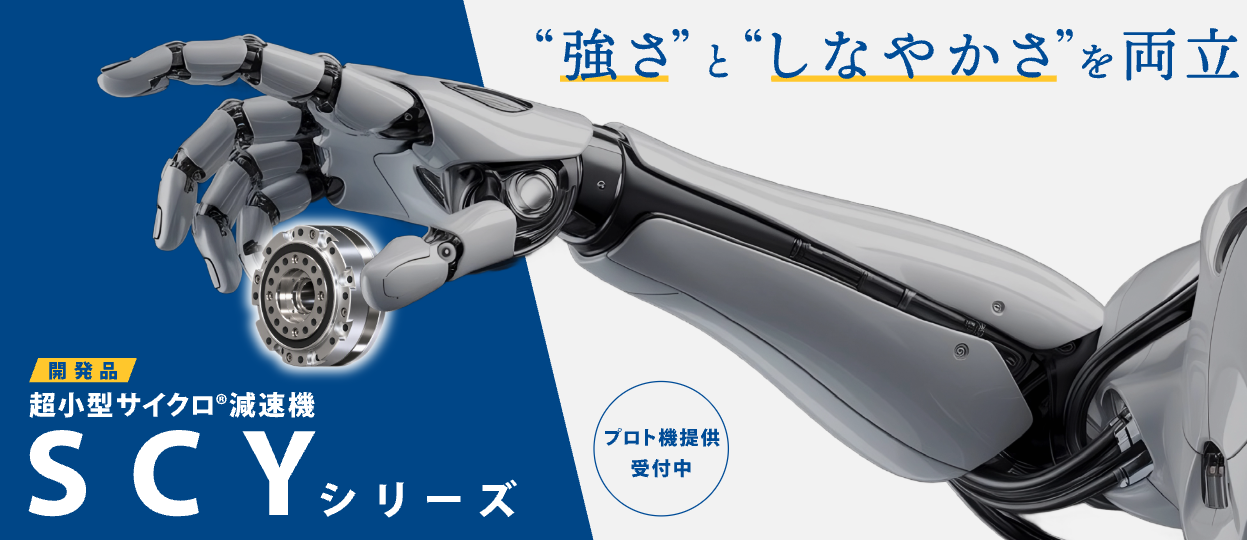
住友重機械自身もSCYを「強さとしなやかさを両立させた減速機」と位置付けています。
サイズもヒューマノイドを意識したものになっています。
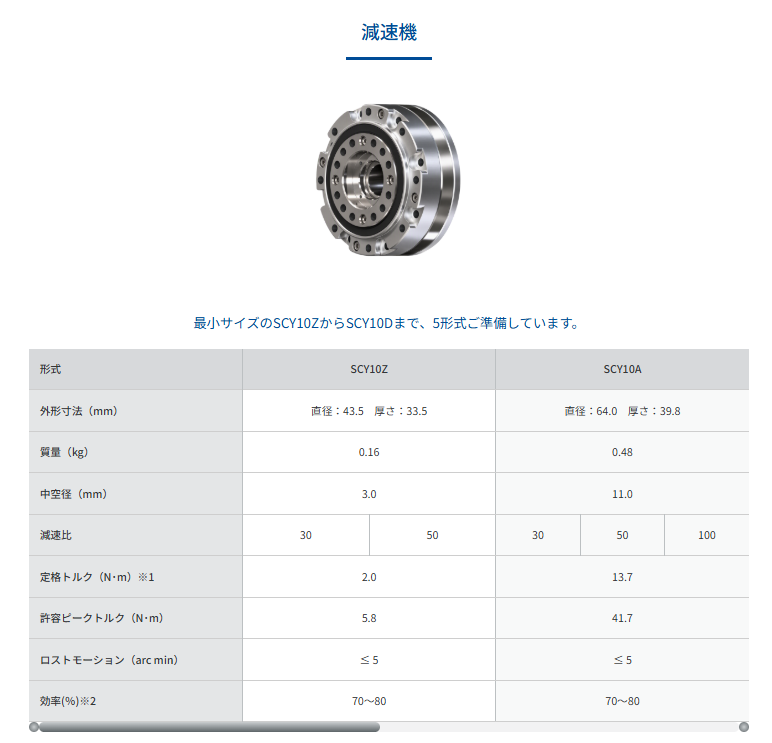
減速機単体は直径43.5~101mm。
重量は最小0.16kgから。
定格トルクは2.0~64.3N・m。
効率は70~80%。
減速比30~100の製品を展開しています。
モーターやエンコーダーを組み合わせたアクチュエータも用意しており、最小モデルは直径43.5mm、重量0.24kgです。
なお、2026年9月時点でもSCYは「開発品」であり、仕様変更の可能性があります。
ポイント
-
サイクロ機構由来の高い耐衝撃性
-
外力を受け流す高バックドライバビリティ
-
最小0.16kgの小型・扁平設計
-
減速機だけでなくアクチュエータまで展開
-
ヒューマノイドの接触・歩行を意識した製品設計
ヒューマノイドの「脚」にSCYが面白い Physical AIでは硬い関節だけでは足りない
住友重機械の記事で特に注目したいのが、脚部です。
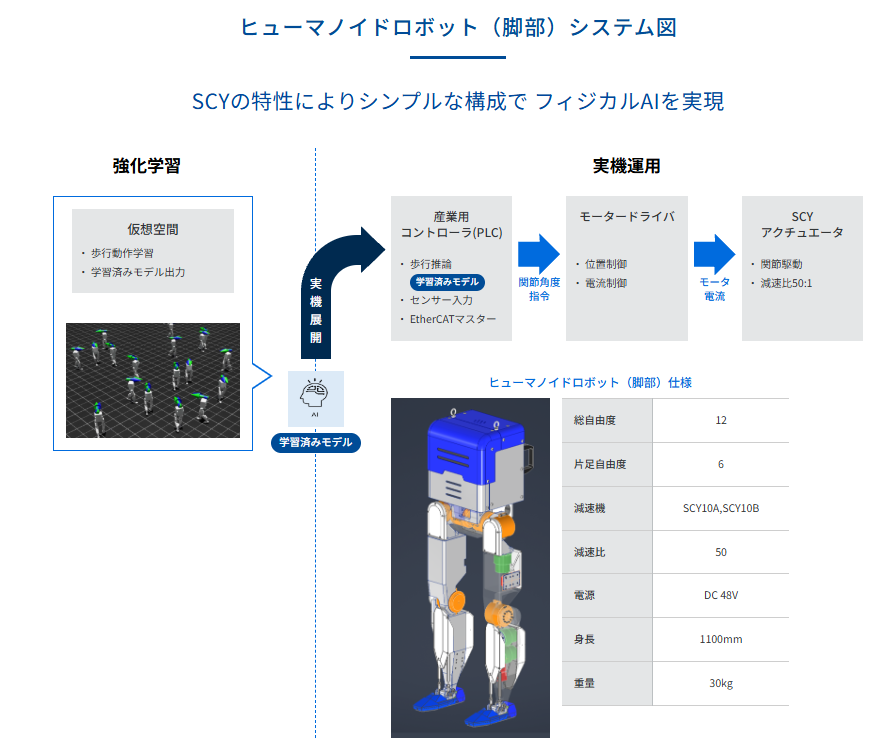
同社はSCYを使った二足歩行ヒューマノイドの実証例を公開しています。
ロボットは全12自由度。
片脚6自由度で、SCY10AとSCY10Bを使用しています。
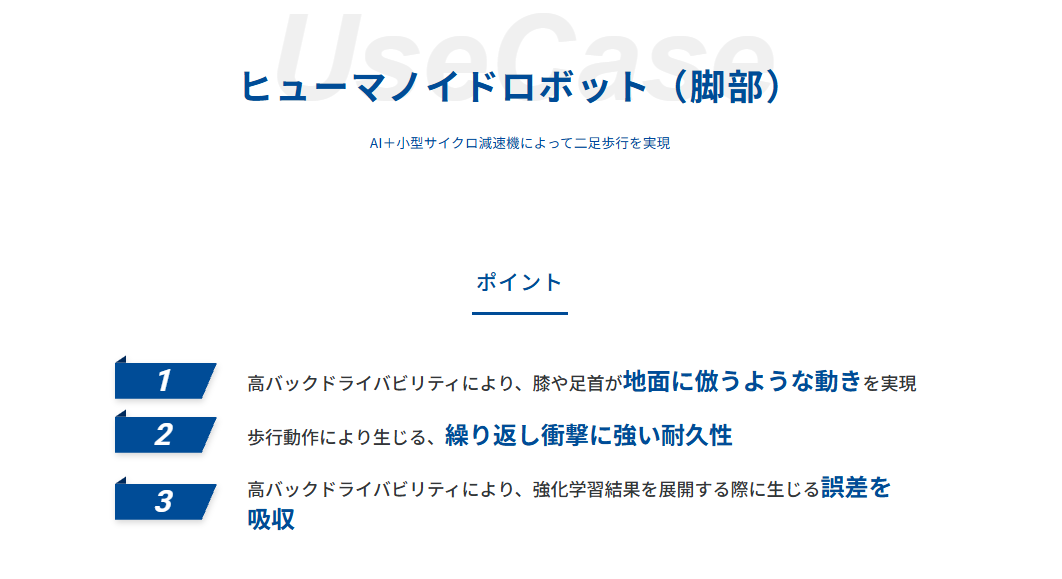
住友重機械工業株式会社 ドライブテクノロジーズSBU「ヒューマノイドロボット(脚部)」
ここで会社がバックドライバビリティの意味を具体的に説明しています。
一つは、膝や足首が地面に倣って動けること。
もう一つは、歩行時に繰り返し加わる衝撃への耐久性です。
そしてPhysical AIの観点では、さらに興味深い説明があります。
仮想空間で強化学習した歩行モデルを実機へ移す際に生じる「誤差」を、高バックドライバビリティによって吸収できるというものです。
シミュレーションの床と現実の床は完全には同じではありません。
摩擦も、たわみも、部品の公差も違います。
ソフトウェア側ですべての物理誤差を予測しようとするのではなく、関節の機械特性にもある程度の「逃げ」を持たせる。
ここは、生成AI時代の機械部品を見るうえで重要な考え方です。
Physical AIが高度になっても、現実世界との誤差がゼロになるわけではありません。
むしろ、最後にその誤差を受け止める機械部品の特性が重要になります。
SCYはその「現実との接点」にいる部品と見ることができます。
アームでも同じ考え方が使われています。
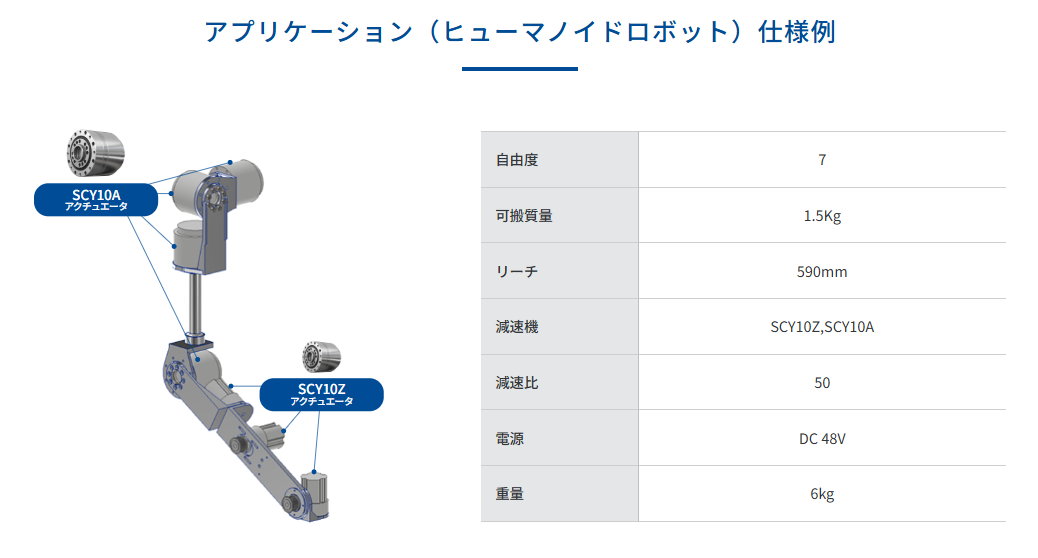
住友重機械が示すヒューマノイドアームでは7自由度、SCY10ZとSCY10Aを使用。
高バックドライバビリティによって、人との握手など接触を前提とした動きや、ピッキング・組立作業を想定しています。
そしてSCYは研究室の試験機だけではありません。
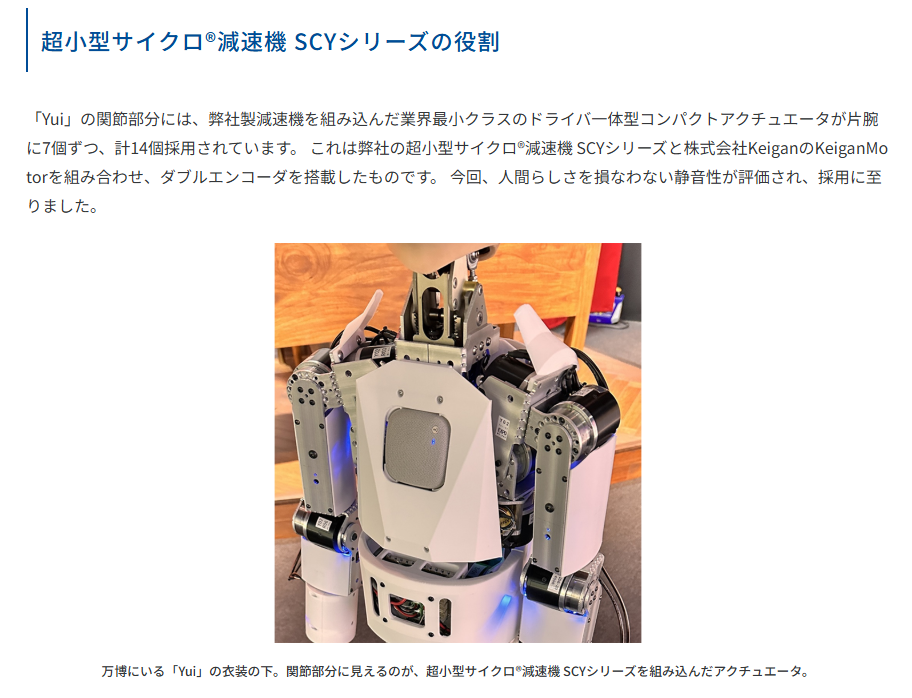
2025年の大阪・関西万博「いのちの未来」に展示されたアンドロイドアバター「Yui」の関節にもSCYが採用されました。
採用理由として評価されたのは静音性です。
ナブテスコでは「既存の大型軸から小型軸へどこまで採用範囲を広げられるか」。
ハーモニック・ドライブ・システムズでは「小型軽量という強みを多数の関節へ何個載せられるか」。
住友重機械では、
「接触や歩行が前提となるPhysical AIで、強さとバックドライブ性を両立する関節をどこまで取れるか」
が見るべきポイントになります。
SCYはまだP/Lの主役ではない 2,000億円超の減速機事業を動かせるか
投資家として最も注意したいのは、技術の面白さと現在の利益を混同しないことです。
SCYは2026年9月時点でも「開発品」です。
ヒューマノイドの脚部やアームで実証され、万博アバターへの採用実績もありますが、量産売上高や採用顧客数は公表されていません。
したがって現在の住友重機械工業の業績を「ヒューマノイドで伸びている」と読む段階ではありません。
一方、SCYが載る土台となるドライブテクノロジーズSBU自体は巨大です。
2026年度上期の同SBUは、
受注高 1,178億円
売上高 1,122億円
を計上しています。
2026年度通期予想は、
受注高 2,340億円
売上高 2,310億円
です。
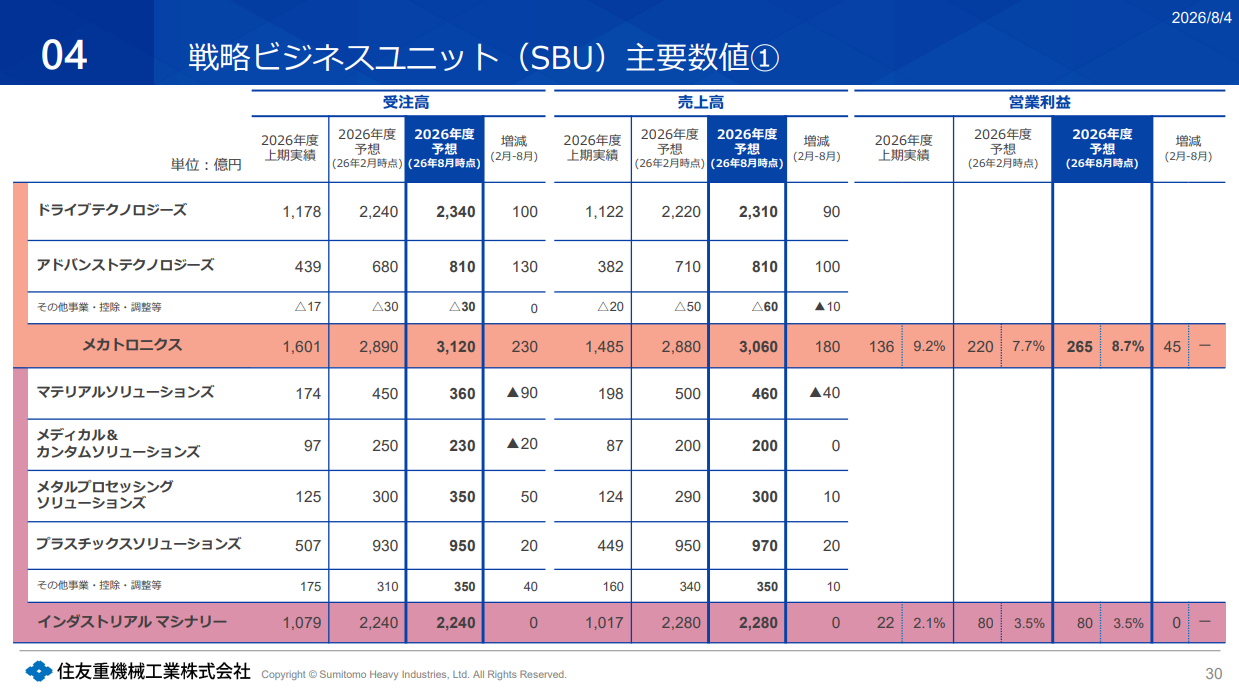
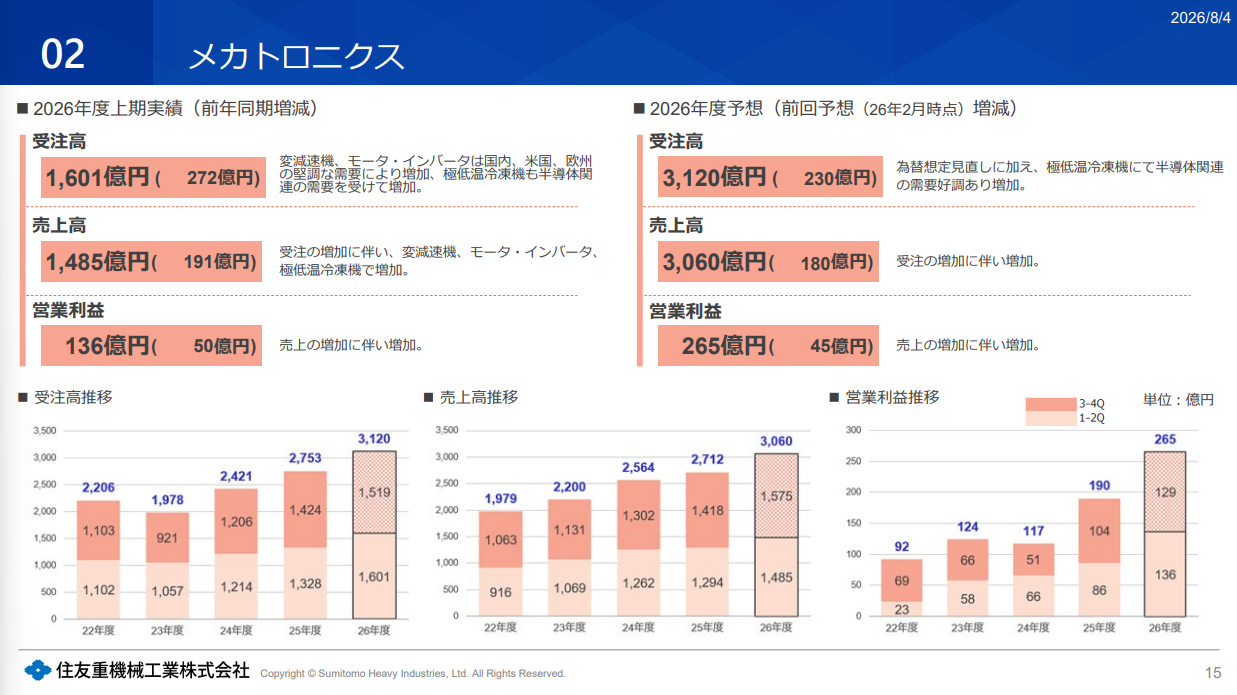
ドライブテクノロジーズを含むメカトロニクスセグメントでは、2026年度上期に売上高1,485億円、営業利益136億円。
通期では売上高3,060億円、営業利益265億円を見込んでいます。
会社は足元について、国内・米国・欧州の変減速機、モータ・インバータ需要が堅調と説明しています。
つまり現在の利益を生んでいるのは、既存の産業用変減速機を中心とした巨大な事業基盤です。
これはヒューマノイド投資として長所でもあり、短所でもあります。
ハーモニック・ドライブ・システムズのような専業企業と比べれば、住友重機械工業ではSCYが成功しても全社業績への寄与が見えにくい可能性があります。
逆に言えば、住友重機械は既存の巨大な減速機事業、生産技術、顧客網を持った状態からヒューマノイドへ参入できます。
今後確認したいのは、
-
SCYから「開発品」の表記が外れる時期
-
量産仕様の確定
-
ヒューマノイドメーカーへの正式採用
-
アームだけでなく膝・足首など脚部への量産採用
-
減速機単体からSCYアクチュエータへの販売拡大
-
ヒューマノイド・次世代ロボット向け売上高の開示
-
専用生産設備や能力増強への投資
です。
住友重機械工業のヒューマノイド戦略で面白いのは、単に「サイクロ減速機もロボットに使える」という話ではありません。
80年以上「壊れにくい減速機」を作ってきた会社が、次のロボットでは「壊れにくいだけでは足りない」と考え、外力によって動くバックドライバビリティを付け加えていることです。
Physical AIが現実世界で人と働くなら、関節は正確であるだけでなく、床や人や物との接触を受け止めなければなりません。
AIの進歩によってソフトウェア側の制御性能が上がるほど、その指令を現実世界へ変換する機械側には、精度と同時に「物理世界への適応力」が求められます。
住友重機械のSCYが狙っているのは、まさにその領域です。
今後SCYが研究開発から量産製品へ移り、ヒューマノイドの腕だけでなく脚まで採用を広げられるか。
そこが、サイクロ減速機の80年以上の技術資産がPhysical AI時代の新しい利益へ変わるかを判断するポイントになりそうです。